

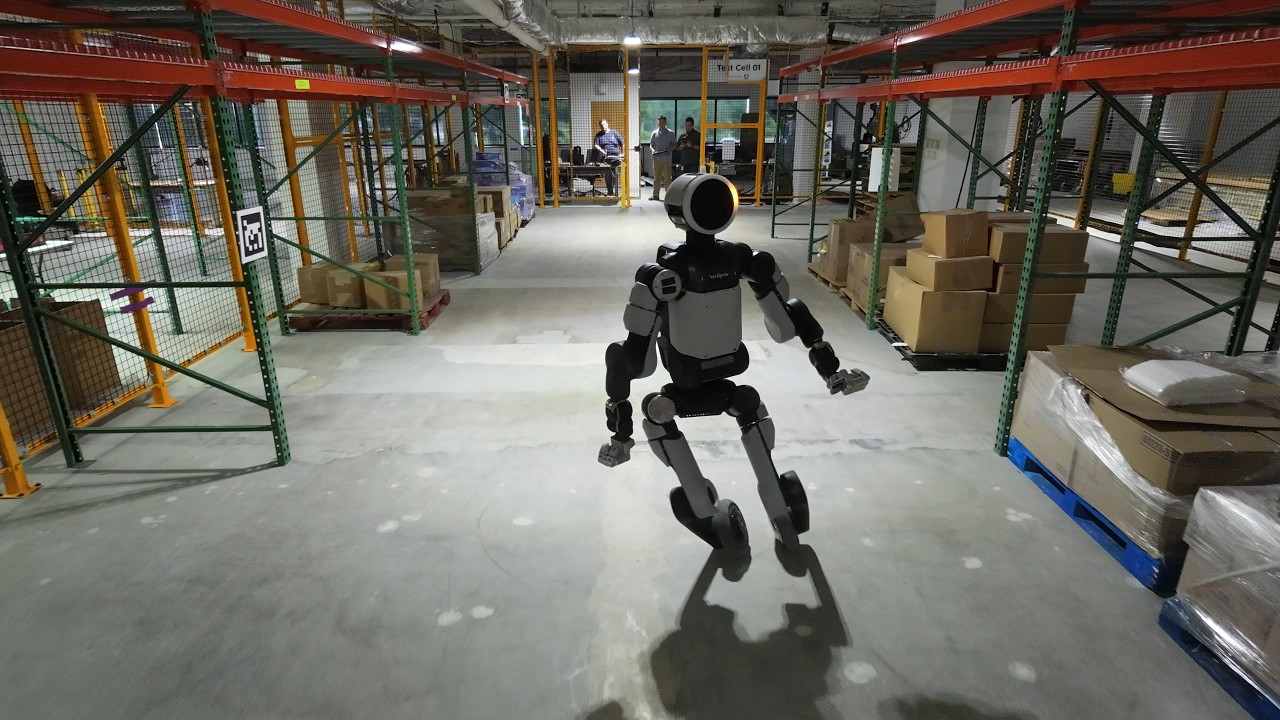
Első pillantásra olyan, mintha az Atlas görkorcsolyát húzott volna. A Boston Dynamics videójában a két lábán egy-egy kerékkel gördülő robot hirtelen irányt vált, oldalra siklik, majd látványosan a levegőbe emelkedik. A bemutató mögött viszont komoly mérnöki kérdés áll: képes-e a szimulációban betanított mozgásvezérlés a valódi motorok határaihoz közel is megbízhatóan működni?
Miért kapott kerekeket a Boston Dynamics Atlas robotja?
A kerekes Atlas egy kísérleti tesztplatform, nem új, megvásárolható robotváltozat. Ezt Xiaoyu (Andy) Wu, a Boston Dynamics Atlas-csapatának vezérléstechnikai mérnöke is világossá tette. A cél nem az volt, hogy a humanoid robot többé ne járjon, hanem hogy a csapat különösen intenzív feladat elé állítsa a hajtásrendszert.
A járás során egy-egy ízület terhelése folyamatosan változik. Kerekeken viszont a gyorsítás, a kanyarodás és a megállás hosszabb ideig követelhet egyszerre nagy forgatónyomatékot és magas fordulatszámot. Ez jó lehetőség annak felmérésére, hogyan viselkednek az Atlas aktuátorai – vagyis az ízületeit mozgató egységei – a teljesítményük határán.
Két kerék, egy apró átalakítás
A legmeglepőbb részlet, hogy a látványos átalakításhoz a mérnököknek nem kellett teljesen új lábszerkezetet tervezniük. Az eredeti bokameghajtókra egy-egy egyedi adapterrel kereskedelmi forgalomban kapható rollerkerék-felnit rögzítettek. A vállalat beszámolója szerint maga az adapter volt az egyetlen újonnan készített alkatrésztípus.
Az Atlas eleve a könnyebb szervizelhetőséget és a nagyobb sorozatú gyártást szem előtt tartva készült, így a mechanikai módosítás Wu hasonlata szerint nagyjából egy kerékpárkerék cseréjéhez volt mérhető. A szoftverben minden kereket olyan bokaként modelleztek, amely folyamatosan képes körbefordulni.
Hogyan tanulta meg a robot a gurulást?
Az Atlas mozgását egy egész testre kiterjedő vezérlőrendszer hangolja össze. A kutatók ehhez megerősítéses tanulást (reinforcement learning, RL) alkalmaznak: a robot vezérlése sok-sok szimulált próbálkozás során tanulja meg, mely mozdulatok vezetnek a kívánt eredményhez.
A virtuális gyakorlás azonban önmagában nem elég. Ha a számítógépes modell túl erősnek, túl gyorsnak vagy túl pontosnak feltételezi a motorokat, a robot olyan mozdulatokat tanulhat, amelyeket a valódi szerkezet már nem tud végrehajtani. Ezért a csapat mérésekkel finomította a motorok szimulációját, és összehangolta az alacsony szintű motorvezérlést a teljes test mozgását irányító tanult rendszerrel.
Ezt hívják sim-to-real problémának: hogyan lehet a szimulációban elsajátított viselkedést átvinni a fizikai robotra? Wu szerint a kerekes kísérletben viszonylag kevés célzott változtatás is elég volt ahhoz, hogy stabil, gördülékeny mozgás jelenjen meg. Ez a konkrét teszt eredménye, nem bizonyíték arra, hogy a robot minden környezetben hibátlanul működne.
360 fokos ugrás: látványos, de a mérnök szerint nem ez volt a legkockázatosabb
A videó egyik csúcspontja, amikor az Atlas felugrik és teljes fordulatot tesz a levegőben. Meglepő módon Andy Wu ezt a manővert a kevésbé kockázatos feladatok közé sorolta.
Ennek oka, hogy a mozdulat alapja egy ember 360 fokos ugrásáról készült mozgásrögzítés (motion capture, röviden mocap) volt. A kutatók ezt a mozgáspályát használták célként a tanítás során. Wu beszámolója szerint a manőver az első valódi próbálkozásra sikerült.
Ez nem azt jelenti, hogy az Atlas magától találta volna ki a teljes ugrást. Az emberi mozgás adta a mintát; a vezérlésnek azt kellett megtanulnia, miként valósítsa meg a feladatot a robot saját testével és a lábfejek helyére szerelt kerekekkel.
A legérdekesebb trükköt a kerekekhez igazította a vezérlés
Wu külön kiemelte az oldalirányú kitöréseket, amikor a robot gyorsan balra vagy jobbra mozdul. Egy ember hasonló helyzetben a lábát csúsztatná a talajon. Az Atlas tanított vezérlése viszont felismerte, hogy a kerekeket elfordítva és gördítve tudja megoldani a feladatot.
A mérnök számára éppen ez volt az izgalmas: nem kellett minden mozdulat apró részletét külön előírni. A vezérlés a rendelkezésére álló mechanikához igazította a mozgást. Wu a kerekes Atlas irányítását egy videojátékhoz hasonlította – csak itt egy valódi, nagy teljesítményű humanoid robot reagál a parancsokra.
Miért számít ez az eredeti, két lábon járó Atlas számára?
A kerekes kísérletből származó tapasztalatokat a Boston Dynamics már felhasználja a hagyományos Atlas-konfiguráció fejlesztésében. Különösen fontos, hogy a motorok viselkedését pontosan ismerjék, és a tanult vezérlés ne csak ideális körülmények között maradjon stabil.
Wu következő kutatási témája az, hogyan reagáljon a rendszer, ha egy aktuátor meghibásodik. Képes lehet-e a robot tanult vezérlése új, alkalmazkodó mozgással kezelni egy váratlan műszaki problémát? Ez egyelőre vizsgált fejlesztési irány, nem bemutatott, kész funkció.
A valódi tanulság tehát nem az, hogy a jövő humanoid robotjai feltétlenül kerekeken közlekednek. Sokkal inkább az, hogy a mechanika, a hagyományos motorvezérlés és a gépi tanulás összehangolásával pontosabban előre jelezhető, mire képes egy robot a laboratóriumon kívül.
Gyakori kérdések a kerekes Atlas robotról
Megvásárolható a kerekes Boston Dynamics Atlas?
Nem. A Boston Dynamics kifejezetten kutatási tesztplatformként írja le a kerekes változatot, nem önálló kereskedelmi termékként.
A robot magától tanulta meg a 360 fokos ugrást?
Nem teljesen. Az ugrás célmozgását egy emberről készült mozgásrögzítés adta, a tanult vezérlés pedig ezt ültette át az Atlas kerekes felépítésére.
Mi az a megerősítéses tanulás a robotikában?
Olyan gépi tanulási módszer, amelyben a vezérlőrendszer sok gyakorlási lépés során, a sikeres és sikertelen kísérletekből származó visszajelzések alapján javítja a döntéseit. A robotikai fejlesztésben ezt gyakran szimulációban végzik, mielőtt a módszert valódi gépen tesztelik.
Videó: nézd meg, ahogy az Atlas kerekeken driftel és ugrik!
A Boston Dynamics 2026. november 9-én közzétett videójában Andy Wu bemutatja a kerekes kísérletet, az oldalirányú mozgásokat és a 360 fokos ugrást – közben azt is elmondja, milyen mérnöki problémákra keresnek választ.
