

Az Atlas robot új keze nem csak megfogja, hanem mozgatja is a tárgyakat
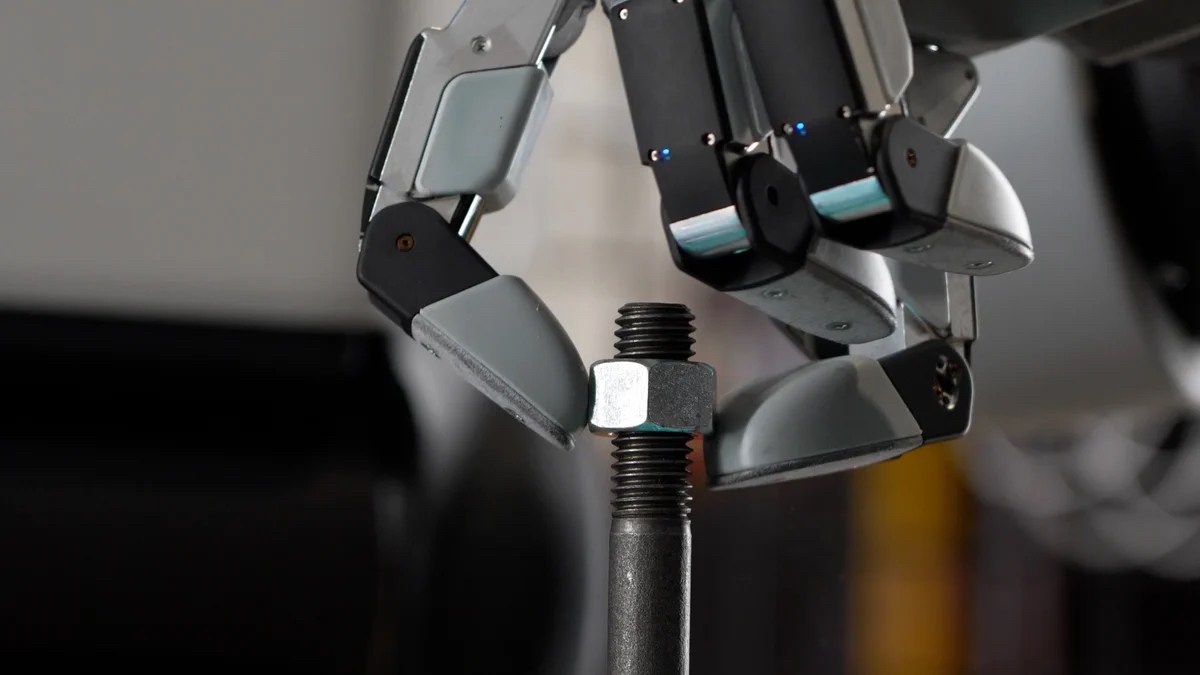
A Boston Dynamics Atlas nevű, két lábon járó humanoid robotja eddig főleg látványos mozgásával hívta fel magára a figyelmet. Az új, GR3 robotkéz azonban egy másik problémára koncentrál: hogyan lehet egy tárgyat stabilan tartani, közben az ujjak között elfordítani, majd pontosan a kívánt helyre illeszteni?
Ez óriási különbség egy egyszerű megfogóhoz képest. Egy doboz felemeléséhez sokszor elég a biztos szorítás. Egy csavar, fúrószár vagy összeszerelendő alkatrész kezeléséhez már úgy kell megváltoztatni a tárgy helyzetét, hogy az közben ne essen ki a kézből.
A vállalat bemutatója szerint az új kéz fejlesztését ezek a finom tárgymozgatások és a későbbi ipari feladatok irányították. Fontos azonban, hogy a demonstráció és a gyártó által megjelölt képességek még nem jelentenek minden helyzetben bizonyított, önálló gyári munkavégzést.
Mit jelent a 13 mozgásszabadság, és mi változott a GR2-höz képest?
A robotikában a mozgásszabadság (degree of freedom, DOF) azt jelzi, hány egymástól független mozgást tud vezérelni a rendszer. Nem egyszerűen az ujjak számát mutatja, hanem a kéz mozgásának összetettségét.
- Korábbi GR2 kéz: 7 mozgásszabadság.
- Új GR3 kéz: 13 mozgásszabadság.
- Felépítés: egy négy mozgásszabadságú hüvelykujj és három további, egyenként három mozgásszabadságú ujj.
- Új cél: finom csippentőfogás, háromujjas tartás, tárgyak kézen belüli forgatása és szerszámok működtetése.
Az új szerkezet valamivel nagyobb egy átlagos emberi kéznél; a Boston Dynamics mérnökei szerint az ereje is valamivel nagyobb lehet. Ezt a gyártó jellemzéseként érdemes kezelni, nem függetlenül mért, minden feladatra érvényes teljesítményadatként.
Miért hiányzik a kisujj az Atlas kezéről?
Az új konstrukció egyik legfurcsább részlete, hogy nincs kisujja. Nem hibáról és nem befejezetlen prototípusról van szó: a mérnökök tudatosan hagyták el.
A videó szerint a csapat több változatot kipróbált, a technológiai vezető ötletére pedig olyan hétköznapi kísérletet is végeztek, amelyben az emberek egy napra egymáshoz rögzítették a kisujjukat és a gyűrűsujjukat. Arra voltak kíváncsiak, mennyi használható kézügyességet veszítenek így.
A döntés végül mérnöki kompromisszum lett: egy ötödik ujj három további mozgásszabadságot, több működtetőt, nagyobb helyigényt, fogyasztást, költséget és lehetséges hibaforrást hozott volna. A vállalat szerint a célul kitűzött feladatokhoz a négyujjas kialakítás elegendő. Ez nem jelenti azt, hogy a kisujj minden emberi kézmozdulatnál felesleges volna.
Csippentés, hárompontos fogás, fúrógép: mire tervezték?
A hüvelykujj a többi ujjal szembefordítható, a három másik ujj pedig oldalirányban is mozgatható. Ennek köszönhetően a rendszer nem csak összezárni képes az ujjait, hanem egy kis alkatrészt az ujjbegyek között is elmozdíthat.
A csippentőfogás apró alkatrészekhez hasznos, a hárompontos fogás pedig olyan tárgyak stabil tartásához, amelyeket közben igazítani kell. A szerszámoknál külön feladat, hogy a robot erősen fogja a markolatot, de egy ujja szabadon maradjon például a fúrógép indítógombjához.
A Boston Dynamics az elektromos fúrót, a csavarbehajtót, a csiszolót és más ipari szerszámokat is a célfeladatok között említi. A mostani videó a fejlesztés logikáját és egyes demonstrációit mutatja be; abból önmagában nem következik, hogy Atlas már önállóan, folyamatos üzemi körülmények között mindegyiket képes használni.
Hogyan „érzi”, hogy mekkora erő hat az ujjaira?
A kéz ujjbegyeit és tenyérrészét sűrűn elhelyezett nyomásérzékelők fedik. Ezek a kontaktusokról adnak visszajelzést, hogy a robot pontosabban reagálhasson egy megcsúszó vagy nekifeszülő tárgyra.
Ehhez társul a propriocepció, vagyis a saját testrészek helyzetének, mozgásának és terhelésének belső érzékelése. Embernél ennek köszönhetően csukott szemmel is tudjuk, hol van a kezünk. Robotnál a motorok és az ízületek visszajelzése segíti a vezérlést.
A GR3 másik kulcsfogalma a visszahajthatóság (backdrivability). Az ízületek külső erő hatására engedni tudnak, nem egyszerűen mereven ellenállnak. Ez finomabb tárgykezelést és ütközéskor kisebb mechanikai terhelést tehet lehetővé. Nem teszi sérthetetlenné a szerkezetet, de javíthatja annak terhelhetőségét.
Miért kell előbb számítógépen megtanítani a mozdulatokat?
Az Atlas új kezét kifejezetten úgy tervezték, hogy részletes digitális modellje készülhessen róla. A szimulációban a kutatók figyelembe veszik az ujjak geometriáját, az ízületek súrlódását, a motorok nyomatékát és a tárgyakkal való érintkezést.
A cél a sim-to-real, azaz a virtuális környezetben elsajátított mozdulatok átvitele a valódi robotra. A megerősítéses tanulás (reinforcement learning, RL) során a vezérlő sok próbálkozásból tanulhatja meg, mely mozdulatok vezetnek sikerre. Ez felgyorsíthatja a kísérletezést, de a valóság és a szimuláció közötti eltérés továbbra is fontos mérnöki kihívás.
A Boston Dynamics már beszámolt ígéretes kezdeti eredményekről a szimulációból fizikai hardverre történő átvitelben. A hosszú távú megbízhatóságról, a valós üzemi hibaarányról és a sorozatgyártás gazdaságosságáról viszont ez a bemutató még nem közöl független összehasonlító adatokat.
Miért lehet ez fontosabb, mint egy újabb látványos robotszaltó?
A gyárak és raktárak világában nem az a legfontosabb, hogy egy humanoid robot mennyire hasonlít az emberre. Az számít, hogy képes-e sokféle alkatrészt kezelni, hozzáférni az emberekre méretezett munkahelyekhez, és nap mint nap megbízhatóan működni.
Az IEEE Spectrum szakmai elemzése szerint a Boston Dynamics ezért szándékosan nem a legemberibb külsejű kezet építi. A vállalat a szerelhetőséget, az ellenálló képességet és a későbbi nagy mennyiségű gyártást is előtérbe helyezi. A GR3 ezzel a látványos robotikai bemutatók felől a gyakorlati használhatóság irányába tett fejlesztési lépés.
A lényeg: az Atlas új keze nem attól érdekes, hogy négy ujjal is képes finoman fogni, hanem attól, hogy az ujjak mozgását, érzékelését és taníthatóságát egyetlen ipari használatra szánt rendszerbe próbálja összehangolni. Hogy ez hosszú műszakokon is beválik-e, azt a későbbi üzemi tapasztalatok döntik el.
Gyakori kérdések az Atlas új robotkezéről
Hány ujja van az Atlas GR3 kezének?
Négy: egy hüvelykujj és három további ujj. A kisujjat a gyártó tudatosan kihagyta, hogy csökkentse a bonyolultságot.
Hány mozgásszabadságú a GR3 robotkéz?
13 mozgásszabadságú, szemben az előző GR2 generáció 7 mozgásszabadságával. A hüvelykujj négy, a három további ujj három-három mozgásszabadságot kapott.
Az Atlas új keze már önállóan dolgozik a gyárakban?
A technológiát ipari tárgykezeléshez és szerszámhasználathoz fejlesztik, de a bemutató nem igazolja, hogy az új GR3 kéz széles körben, felügyelet nélkül végezne folyamatos gyári munkát.
Nézd meg a Boston Dynamics Atlas új kezét!
A Boston Dynamics hivatalos, közel öt és fél perces videójában a mérnökök elmagyarázzák a 13 mozgásszabadságot, a négyujjas kialakítás okait, az erővisszajelzést és a szimulációs tanítás szerepét.
